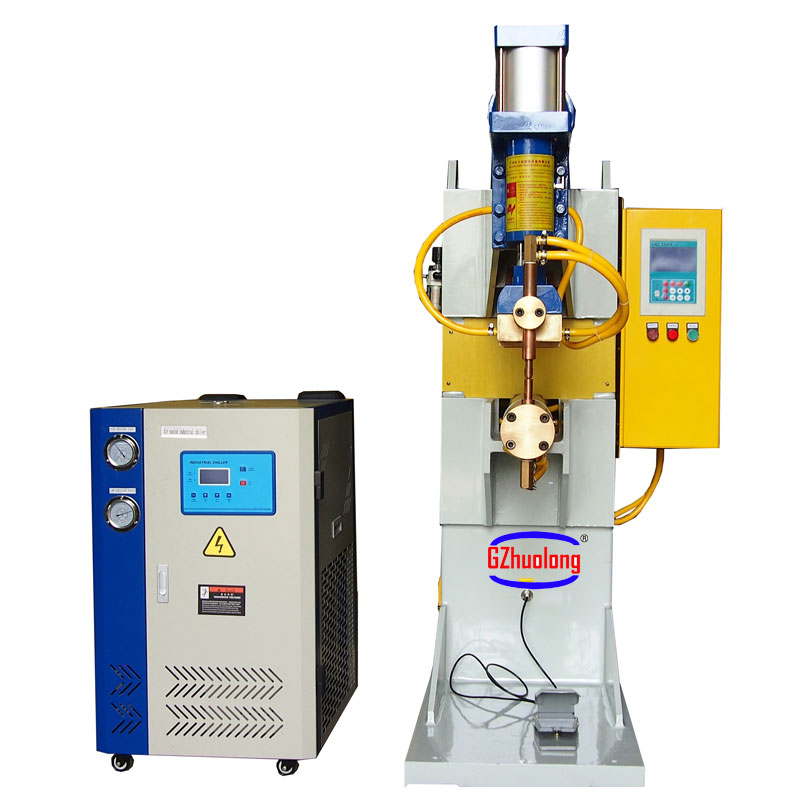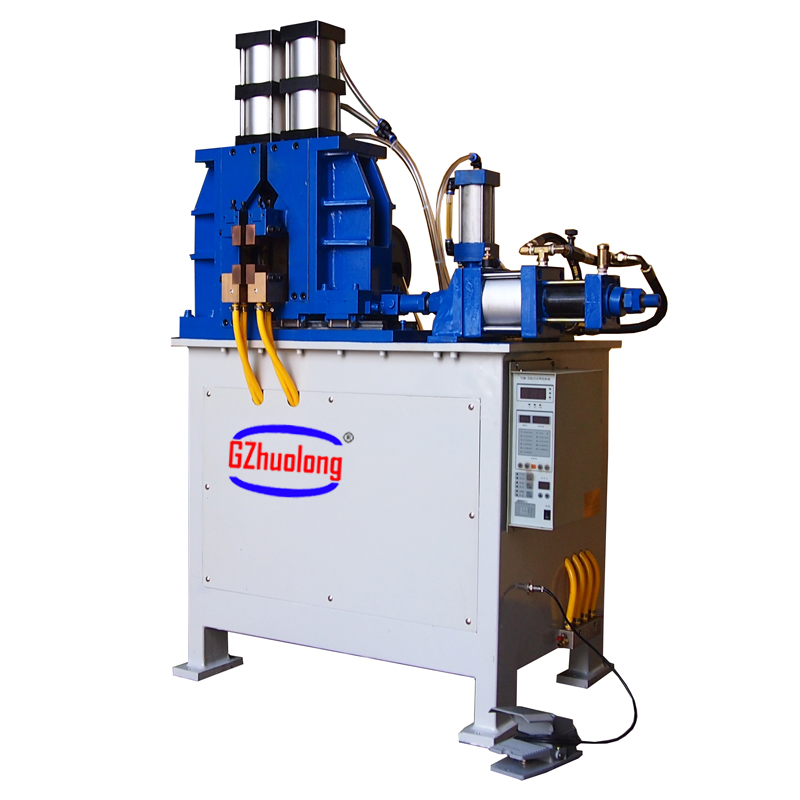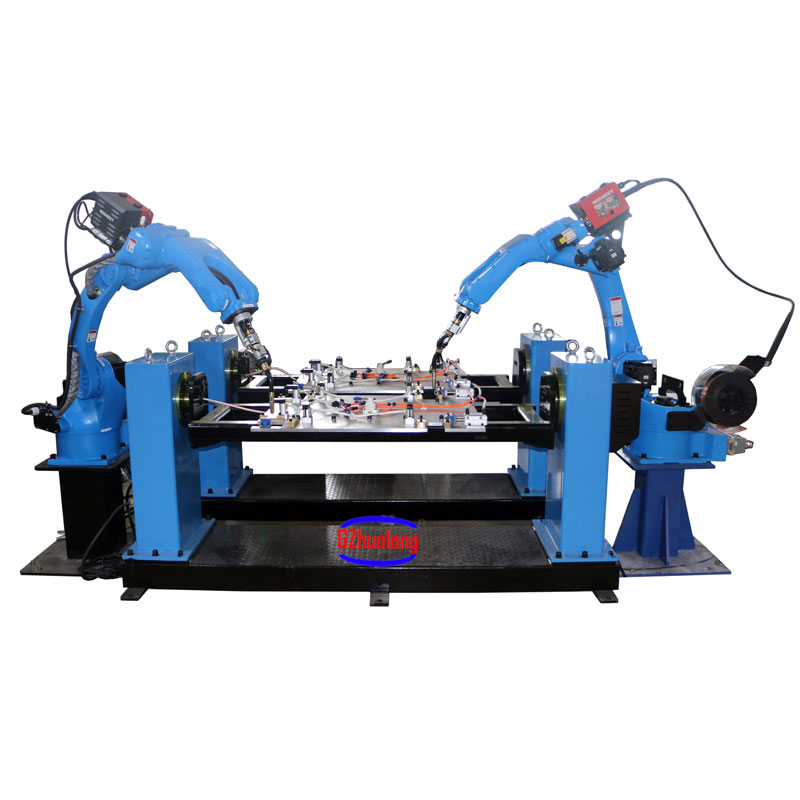
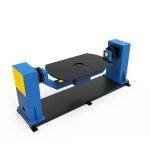
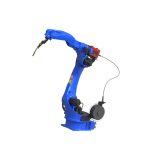
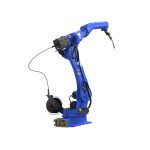

Robot las terutama terdiri dari dua bagian: robot dan peralatan las. Robot ini terdiri dari badan robot dan kabinet kendali (perangkat keras dan perangkat lunak). Peralatan las, seperti las busur dan las titik, terdiri dari sumber tenaga las (termasuk sistem kendali), pengumpan kawat (las busur), obor las (tang) dan bagian lainnya.
Robot las busur terutama menggunakan metode pengelasan berpelindung gas (MAG, MIG, TIG), dan untuk pengelasan busur, thyristor konvensional, inverter, catu daya pulsa atau non-pulsa dengan bentuk gelombang yang dapat disesuaikan dapat dipasang pada robot.
Pengumpan kawat dapat dipasang di atau di luar lengan robot. Selang antara obor las dan pengumpan kawat diperpendek, yang membantu menjaga stabilitas pengumpan kawat.
Robot las pada dasarnya adalah robot penyambung jahitan yang sebagian besar memiliki 6 sumbu.
Dengan berkembangnya teknologi elektronik, teknologi komputer, CNC dan robotika, robot las otomatis, sejak mulai digunakan di bidang manufaktur pada tahun 1960-an, teknologinya menjadi semakin maju, terutama karena keunggulan berikut:
1.Menstabilkan dan meningkatkan kualitas pengelasan, dan mencerminkan kualitas pengelasan dalam bentuk nilai.
2.Meningkatkan produktivitas tenaga kerja.
3.Meningkatkan intensitas tenaga kerja pekerja dan memungkinkan mereka bekerja dalam kondisi berbahaya.
4. Mengurangi persyaratan teknologi kerja karyawan.
5. Siklus persiapan untuk modifikasi dan penggantian produk, serta investasi peralatan yang terkait, telah dipersingkat.
Oleh karena itu, ini banyak digunakan di semua lapisan masyarakat.
Parameter utama:
| Robot multi-sendi vertikal | |||||||
| model | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Tegangan masukan | 3 fase 380V 50/60HZ | 3 fase 380V 50/60HZ | 3 fase 380V 50/60HZ | ||||
| Kekuatan | 3KVA | 5KVA | 5KVA | ||||
| Kebebasan bergerak | 6 | 6 | 6 | ||||
| Beban maksimum | 10kg | 20kg | 10kg | ||||
| Jarak tempuh dan kecepatan tertinggi | J/JT | Rentang gerak | kecepatan maksimum | Rentang gerak | kecepatan maksimum | Rentang gerak | kecepatan maksimum |
| 1 | ±167° | 169°/dtk | ±167° | 169°/dtk | ±167° | 169°/dtk | |
| suspensi±30° | suspensi±30° | suspensi±30° | |||||
| 2 | 0°-175° | 169°/dtk | 0°-175° | 169°/dtk | 0°-175° | 169°/dtk | |
| 3 | +80°--150° | 169°/dtk | +80°--150° | 169°/dtk | +80°--150° | 169°/dtk | |
| 4 | ±190° | 280°/dtk | ±190° | 280°/dtk | ±190° | 280°/dtk | |
| 5 | -105°--130° | 240°/dtk | -105°--130° | 240°/dtk | -105°--130° | 240°/dtk | |
| 6 | ±210° | 520°/dtk | ±210° | 483°/dtk | ±210° | 483°/dtk | |
| Beban pergelangan tangan yang diijinkan | J/JT | momen kekuatan | momen inersia | momen kekuatan | momen inersia | momen kekuatan | momen inersia |
| 4 | 10,0 Nm | 0,25kg㎡ | 48,0 Nm | 1,8kg㎡ | 10,0 Nm | 0,25kg㎡ | |
| 5 | 10,0 Nm | 0,25kg㎡ | 48,0 Nm | 1,8kg㎡ | 10,0 Nm | 0,25kg㎡ | |
| 6 | 3 Nm | 0,05kg㎡ | 28 Nm | 0,8kg㎡ | 3 Nm | 0,05kg㎡ | |
| berat | 170kg | 285kg | 290kg | ||||
| Akurasi reposisi | ±0,08mm | ||||||
| Tingkat kebisingan | <70dB(A) | ||||||